怎么选择机械臂模型_怎么选择机械臂模型
?^? *** 次数不足,请联系开发者***
机械臂动对了,苹果却没抓起来:WorldOracle暴露世界模型最大软肋七种主流模型全被扒开看:IRASim机械臂得分78.8,物体才29.1;Cosmos 3两项分差超40。不是动不了,是动完之后‘谁动了、怎么动、动完啥样’,三问全卡在第三问。 更扎心的是时间魔法失效。GE-Sim 2.0前10秒还能拿73.86分,拉到120秒直接掉到63.33;DreamDojo直接...

40%失败样本入题、120秒长时考验——WorldOracle如何给AI世界模型...机械臂一碰就滑,苹果滚进桌缝,水杯歪倒洒了一半。更扎心的是:七款主流世界模型里,没一个能 consistently 把这‘翻车现场’预测对。IRASim... 省下的时间全花在“怎么让机器人学会原谅自己的一次手滑”上。你看,连机器人都开始学人类最珍贵的能力了——不是永不犯错,而是错了之...

大模型能答满分空间题,却连机械臂都控不好?VA-Bench揭穿AI‘眼高手...而是直接把机械臂控制权塞过去:自己选视角、自己算毫米级位移、自己决定夹爪开合时机——错了?那就现场重来。结果呢?Qwen3.8-max这类顶流模型,目标识别率100%,语义理解99.6%,可真干起活来,成功率卡在53.93%。一半时间,它明明‘知道’该怎么做,手却像没接上脑子。 &ems...
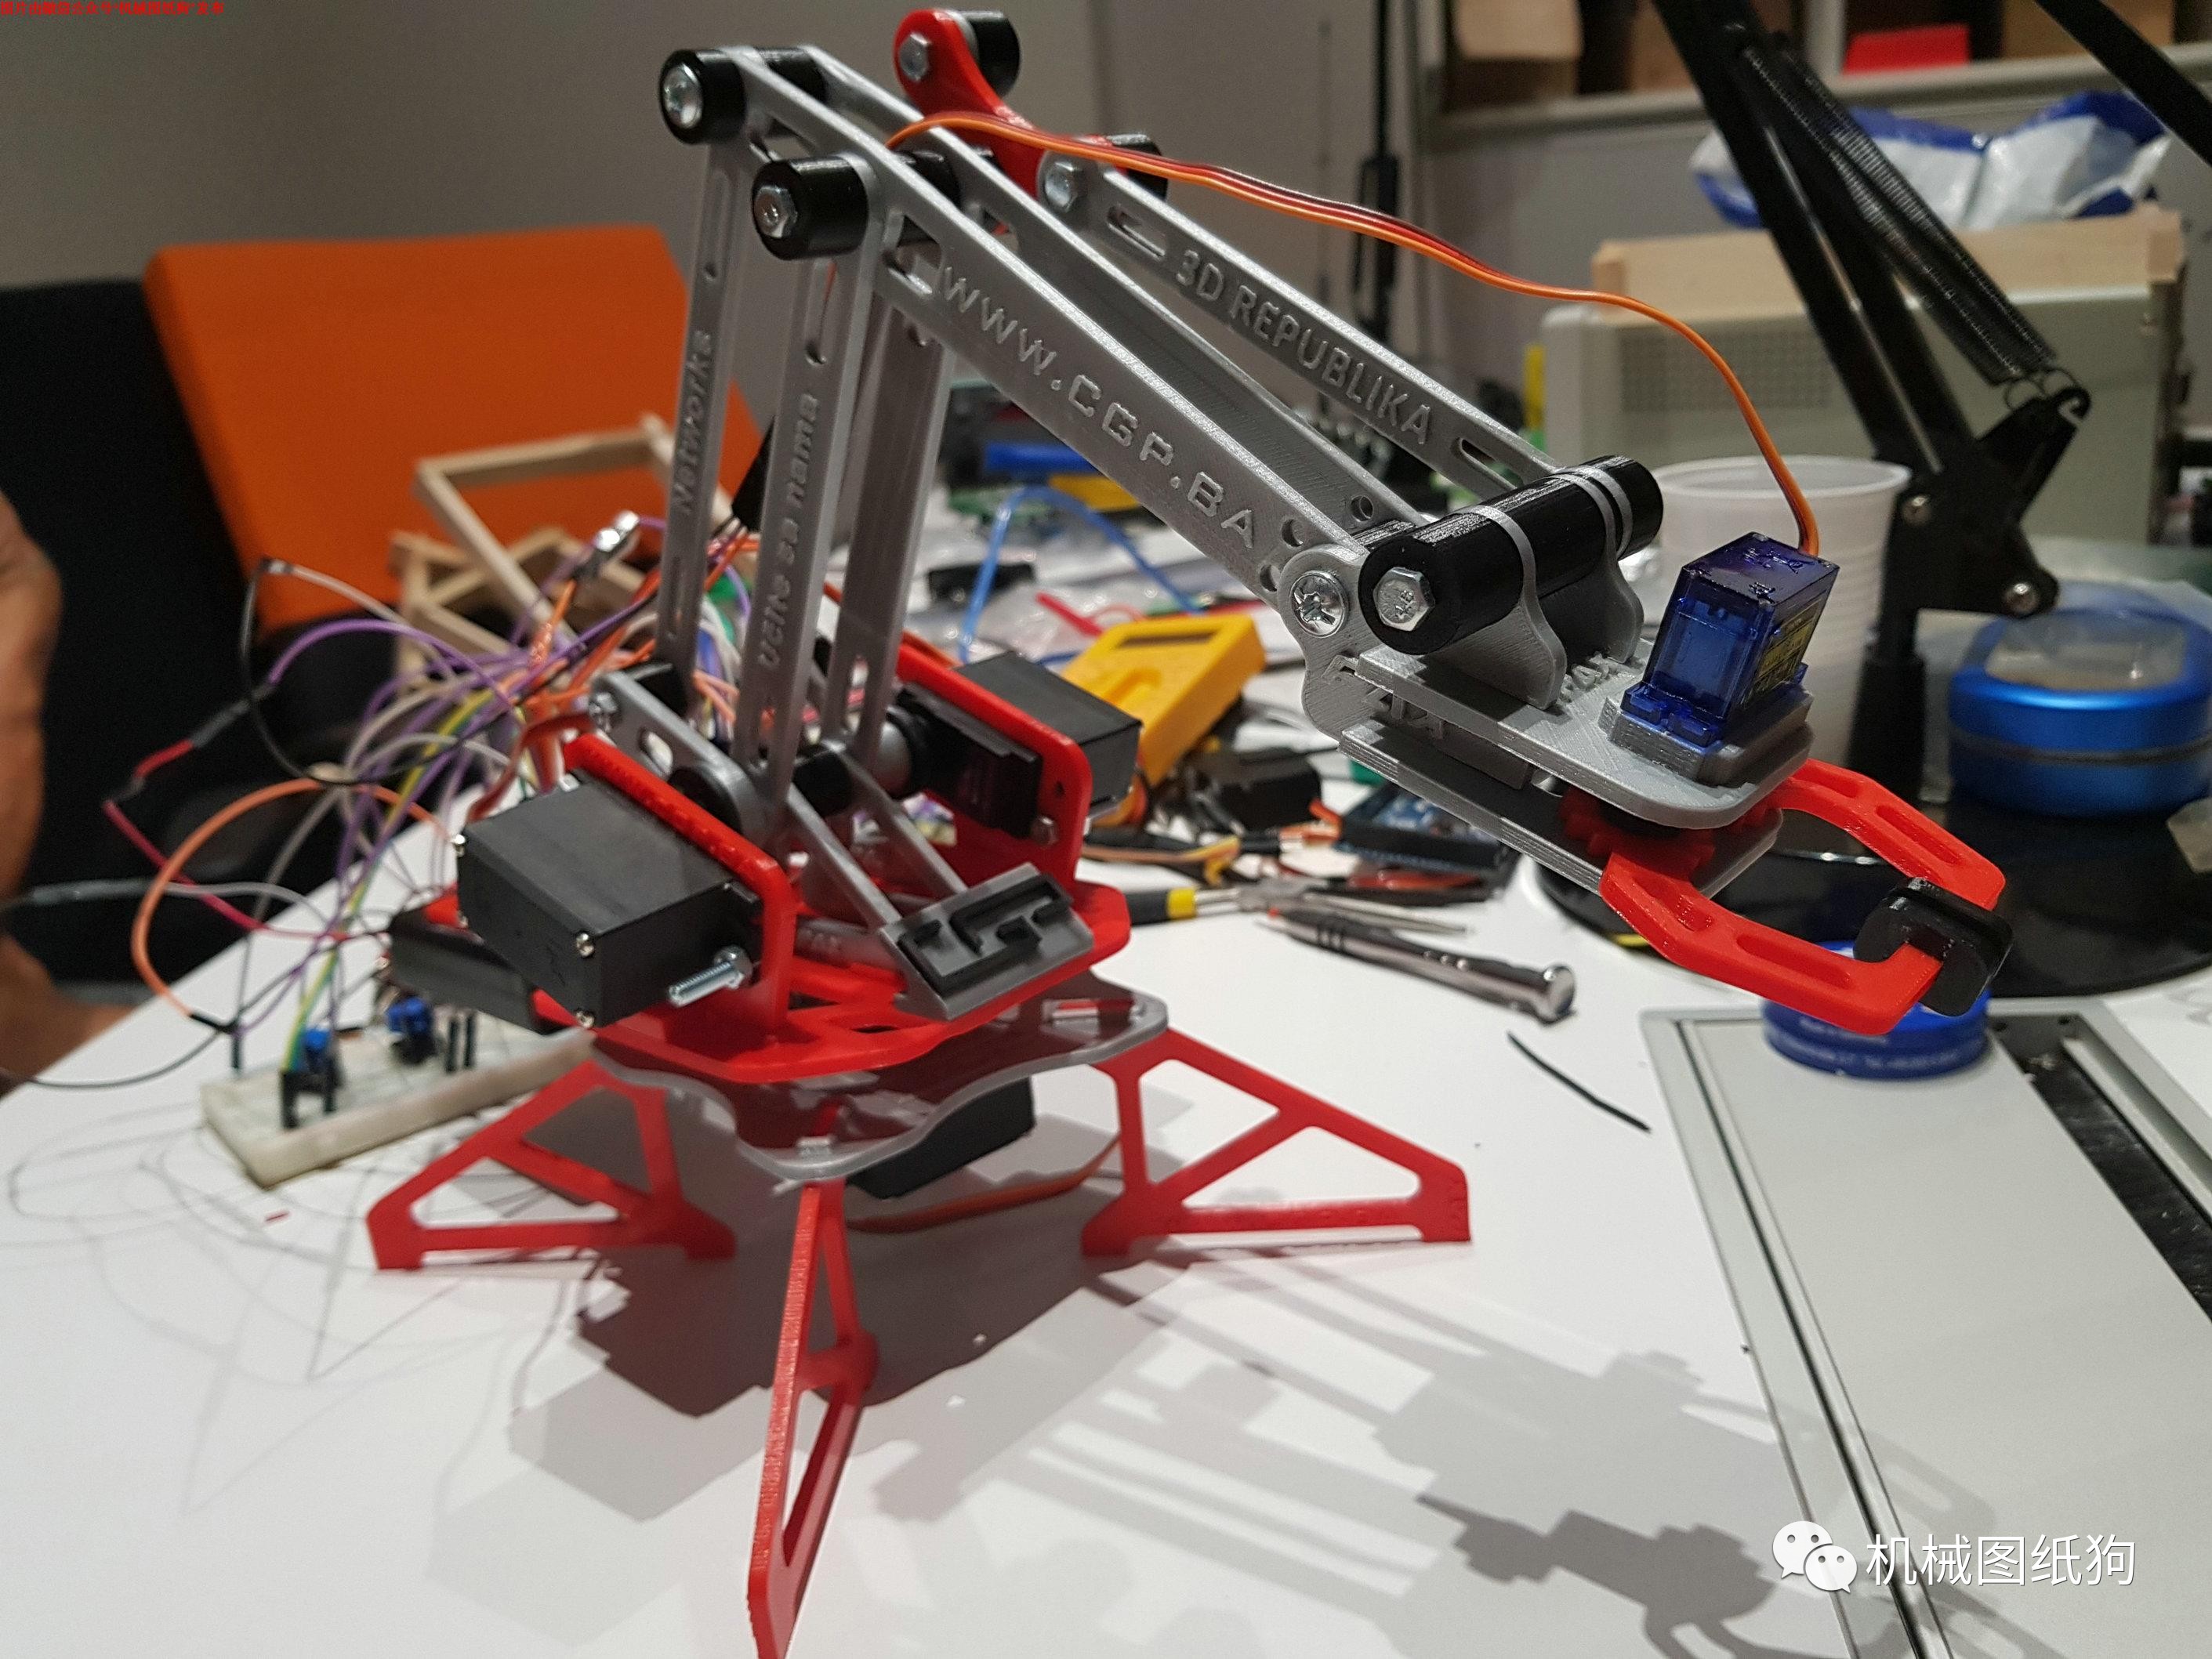
˙△˙ VLM不用学机械臂参数?Show-Harness用‘语义按钮’让大模型秒变...不是因为模型突然开窍,而是接口把“难问题”拆成了“可感知、可选择、可验证”的小步子。说白了,不是VLM学会了机械臂,是机械臂终于学... 甚至国产UR-like三款不同构型的机械臂,连末端工具换了吸盘还是夹爪都不用改接口。因为按钮只管“要做什么”,不管“怎么做到”——具体...

˙▽˙ 一个0.8B的机器人小模型,靠一招偷师大模型,性能逼近14B巨兽那些能操控机械臂抓水果、叠衣服的AI模型,练了几十万条数据后依然会在光线一变、角度一换、桌子上多了个杯子的时候突然失手。这不是数据不够多的问题,因为哪怕再喂它十倍的数据,这种脆弱性依然存在。问题出在更底层的地方:这些模型压根不知道"世界会怎么反应"。这篇来自威...

从桌面机械臂到全球第一:越疆如何用‘安全皮肤+空弈大模型’拿下80...真正让越疆跳出协作机器人红海的,是两条腿走路:一边把机械臂扎进真实产线——广汽传祺的涂胶工位、美的空调的装配线、九牧卫浴的检测站,200多个工艺场景跑下来,数据自动回流训练模型;另一边,把十年积累的10万台设备、80家世界500强的真实操作日志,喂给自研的空弈-VLA具身...
亿嘉和获得发明专利授权:“基于多模型的机械臂动力学参数辨识方法”证券之星消息,根据天眼查APP数据显示亿嘉和(603666)新获得一项发明专利授权,专利名为“基于多模型的机械臂动力学参数辨识方法”,专利申请号为CN202311274427.6,授权日为2026年6月16日。专利摘要:本发明涉及六轴机械臂的动力学辨识方法,主要解决在工程化部署单臂辨识效...
>0< 
当AI大模型遇上机械臂,泛化能力的秘密在哪里?他们推出了一个叫做QWEN-ROBOTMANIP的视觉-语言-动作基础模型,最终让机器人在从没见过的场景里、用从没操控过的机械臂,也能完成复... 模型学到了从失败中恢复的隐性策略。八、消融实验揭示的核心规律团队还做了一系列"去掉这个看看会怎样"的对比实验,量化了各个设计选择...

∩﹏∩ 智在无界发布隐式触觉世界动作模型,车间机械臂或将拥有“触觉”新京报贝壳财经讯(记者林子)7月31日,新京报贝壳财经记者自智在无界获悉,智在无界正式发布隐式触觉世界动作模型Being-H0.8,首次将触觉模态引入大规模模型预训练。“这可以让汽车生产线上的机械臂、人形机器人通过算法推断出‘摸’的感觉,比如力度、滑移,从而完成更精细的操...
╯ω╰ 机器人终于学会‘看下一步’:新模型让机械臂抓寿司成功率从0.78%飙...一个管“干了会怎样”,中间靠人工调权重,一换场景就失灵。WCM把两者拧成一股绳——Critic边评分行,边生成未来状态分布,反过来又用这些... 北大信科实验室上周拿它微调了一个抓取咖啡胶囊的机械臂,只用了87条真实交互数据,三天就从失败率63%压到8.2%。没有大模型预训练,没接...

小黄鸭加速器部分文章、数据、图片来自互联网,一切版权均归源网站或源作者所有。
如果侵犯了你的权益请来信告知删除。邮箱:xxxxxxx@qq.com


